
Vernetzung von Maschinen: Sensorik und CAN ganzheitlich gedacht
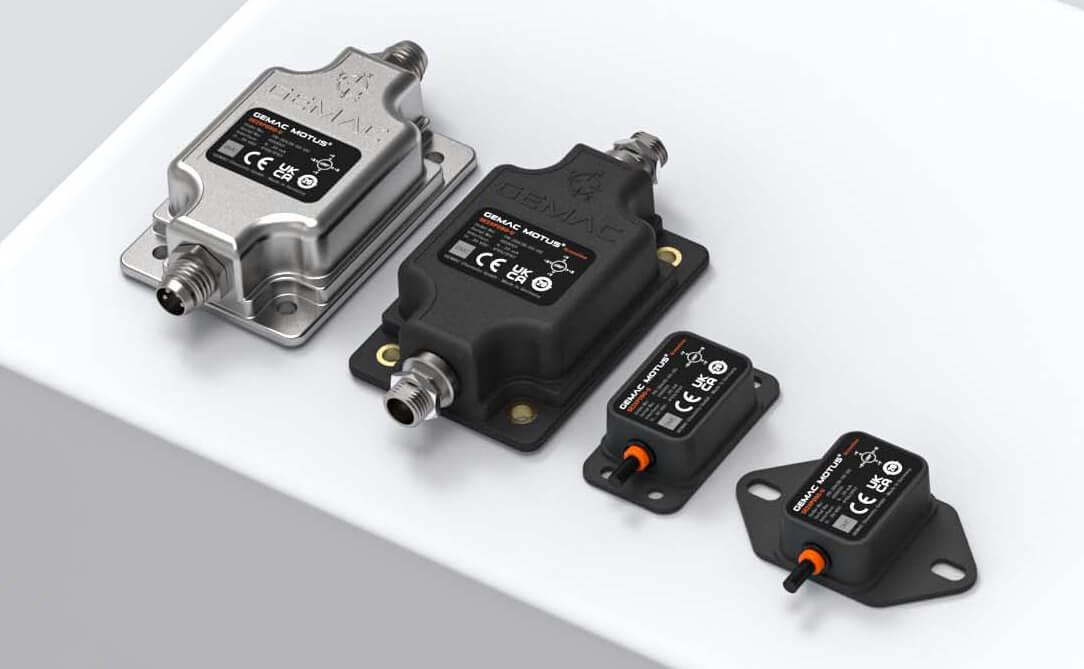
MOTUS Sensoren erfassen Neigung, Beschleunigung und Drehraten – abgestimmt auf die Anforderungen der jeweiligen Anwendung. Bild: GEMAC Chemnitz GmbH
Neigung unter dynamischen Bedingungen erfassen
Die Bestimmung der Maschinenneigung erscheint zunächst einfach. Bei einer statischen Messung lässt sich die Lage aus der Richtung der Erdbeschleunigung ableiten. Sobald sich eine Maschine bewegt, überlagern sich jedoch Gravitation und dynamische Beschleunigungen. Vibrationen, Fahrbewegungen sowie Beschleunigungs- und Bremsvorgänge können die Messung beeinflussen.
GEMAC entwickelt und produziert mit der MOTUS-Familie Sensoren für unterschiedliche Anforderungen an die Neigungs- und Bewegungserfassung. Statische Varianten ermöglichen die präzise Erfassung der Maschinenlage, dynamische Sensoren kombinieren die Winkelmessung mit intelligenter Filtertechnologie. Für Anwendungen, bei denen neben der Neigung weitere Bewegungsgrößen relevant sind, stehen inertiale Messeinheiten (IMUs) zur Verfügung. Sie erfassen Beschleunigungen und Drehraten und ermöglichen damit eine umfassendere Beschreibung der Maschinenbewegung.
Ein entscheidender Vorteil der MOTUS-Sensoren liegt in ihrer individuellen Anpassbarkeit: Je nach Anforderung stimmt GEMAC Sensorparameter und Filter auf die jeweilige Anwendung ab und passt Steckverbinder und Leitungslängen an die Einbausituation an. Sensorfusion und Filteralgorithmen helfen zudem, den Einfluss von Vibrationen und dynamischen Bewegungen auf die Winkelinformation zu reduzieren. So entsteht eine auf die jeweilige Anwendung abgestimmte Sensorlösung – von Genauigkeit und Messbereich bis hin zur erforderlichen Dynamik.
Die Daten müssen zuverlässig auf den Bus
Der Messwert des Sensors ist allerdings nur der erste Schritt innerhalb der Messkette. In einem elektronisch vernetzten System muss die Information anschließend zuverlässig über den Feldbus zum jeweiligen Steuergerät gelangen. CAN ist hierfür seit vielen Jahren etabliert. Mit CAN FD, einer erweiterten Variante des CAN-Protokolls, steigen jedoch die Anforderungen an die physikalische Qualität der Kommunikation.
Höhere Datenraten und kürzere Bitzeiten verringern die zeitlichen Reserven. Signalreflexionen, Störungen, ungünstige Terminierung sowie Leitungs- oder Steckverbindungsprobleme können dadurch die Signalqualität und damit die Zuverlässigkeit der Kommunikation beeinträchtigen. Eine Diagnose, die ausschließlich die übertragenen Telegramme betrachtet, greift in solchen Fällen zu kurz: Ein Telegramm kann auf Protokollebene korrekt erscheinen, während das elektrische Signal bereits Qualitätsprobleme aufweist.
Genau hier setzt die physikalische CAN-Diagnose von GEMAC an. Der CAN-Bus-Tester GT3 schafft dabei Einblick in beide Ebenen der Kommunikation: Er zeigt, was auf Protokollebene passiert und macht gleichzeitig die Qualität des elektrischen Signals sichtbar. Neben den übertragenen Telegrammen lassen sich auch Signalverläufe und zeitliche Eigenschaften der Kommunikation nachvollziehen. So zeigt sich, ob die Ursache eines Fehlers auf der logischen oder auf der physikalischen Ebene liegt.
Vom Verdacht zur Ursache
Für Entwicklung, Inbetriebnahme und Service ist diese Betrachtung besonders relevant, wenn Fehler nur sporadisch auftreten oder sich nicht eindeutig einer Komponente zuordnen lassen. Ein Kommunikationsproblem muss nicht zwangsläufig durch einen Softwarefehler oder ein fehlerhaftes Telegramm verursacht werden. Auch die physikalische Übertragung kann die Ursache liefern.
Wer Protokolldaten und elektrische Signalqualität gemeinsam betrachtet, verkürzt den Weg von der Fehlermeldung zur Ursache. Statt einzelne Komponenten nacheinander auszutauschen, lässt sich gezielt prüfen: passen beispielsweise Signalform, zeitliche Eigenschaften und Busphysik oder sind Auffälligkeiten erkennbar? Das schafft eine belastbare Grundlage für die weitere Fehlersuche.
Für diese Analyse verfügt der GT3 über einen separaten Messkopf, der direkt am Bus angesetzt wird. Die Messung erfolgt damit unmittelbar an der Stelle, an der die Kommunikation stattfindet. Für die anschließende Bewertung der Signale stehen unter anderem ein 12-Bit-Zweikanal-Oszilloskop sowie Funktionen zur Untersuchung von CAN-Classic- und CAN-FD-Signalen zur Verfügung.
Eine Messkette, zwei Perspektiven
Sensorik und Feldbusdiagnose sind damit keine voneinander unabhängigen Themen. Sie bilden zwei Ebenen derselben elektronischen Systemarchitektur. Der Sensor liefert Informationen über die physikalische Welt: Wie stark neigt sich ein System? Wie bewegt es sich? Welche Beschleunigungen und Drehraten treten auf? Der Feldbus transportiert diese Informationen anschließend durch das elektronische Netzwerk. Dort muss das Signal nicht nur logisch korrekt, sondern auch elektrisch zuverlässig übertragen werden.
Gerade bei dynamischen Anwendungen zeigt sich, warum beide Ebenen zusammengehören: Ein Sensor kann noch so präzise messen – wenn seine Daten nicht zuverlässig beim Steuergerät ankommen, entsteht daraus kein verlässlicher Systemzustand. Umgekehrt hilft auch eine fehlerfreie CAN-Kommunikation nicht weiter, wenn die zugrunde liegenden Messdaten durch dynamische Einflüsse verfälscht sind. Was bedeutet das für die Praxis? Die gesamte Messkette muss vom physikalischen Messwert bis zur Übertragung betrachtet und bewertet werden. Das ist für die Entwicklung neuer Maschinen und Anlagen ebenso relevant wie für die Inbetriebnahme, Fehlersuche und spätere Wartung.
Messtechnik für reale Anwendungen
GEMAC entwickelt und produziert Sensorik und Messtechnik für industrielle Anwendungen. Das Portfolio umfasst Neigungssensoren und IMUs für unterschiedliche Anforderungen an Genauigkeit und Dynamik sowie Lösungen zur Analyse und Bewertung der CAN-Kommunikation – von der Protokollebene bis zur physikalischen Signalqualität.
Damit verbindet GEMAC zwei zentrale Aspekte moderner elektronischer Systeme: präzise Messdaten und zuverlässige Datenübertragung. Für den Anwender entsteht daraus eine durchgängige Betrachtung der Messkette – von der Erfassung der Bewegung bis zur Übertragung der Daten an das Steuergerät. Quelle: GEMAC
Ähnliche Artikel


Service
 Über unseren kostenlosen Service „Telematik-Finder.de“ vermitteln wir Ihnen die passenden Telematik-Anbieter aus der TOPLIST der Telematik gemäß Ihres Anforderungsprofils.
Geprüfte Anbieter


Telematik.TV
 Dieses und weitere spannende Videos finden Sie auf Telematik.TV.